
重载多节电动缸如何解决同步误差与负载均衡问题?
发布时间:2026-10-23 阅读:405次
重载多节电动缸的协同控制面临一对相互纠缠的矛盾:同步误差要求各电机位置严格一致,而负载均衡要求各电机出力合理分配。若只追求同步,负载可能向某一电机集中,导致其过热或过载;若只追求均衡,位置偏差又可能造成节间卡滞与结构偏载。破解这一矛盾,需要从控制架构与机械拓扑两个层面同时入手。
同步误差的根源,在于各驱动支路的动态特性不一致。 重载多节电动缸通常由多台电机经减速机与丝杠并联驱动同一负载,各电机的响应时间常数、丝杠摩擦特性、甚至安装刚度都存在微小差异。这些差异在空载时或许可以忽略,但在重载工况下会被放大:负载阻力较大的支路转速略慢,位置偏差逐步累积,最终表现为节间偏斜或卡滞。解决这一问题,经典的多电机同步策略提供了可借鉴的框架。主从控制以一台电机为基准、其余跟随,结构简单但抗扰能力有限;交叉耦合控制让各电机之间交换位置误差并相互补偿,同步精度更高;虚拟主轴控制则将所有电机映射到一个虚拟公共轴上,兼顾同步精度与抗扰性能。对于重载多节电动缸,虚拟主轴结合偏差耦合的思路较为适用:各电机的位置误差汇总到虚拟轴,再由虚拟轴统一分配修正量,避免某一台电机被过度“拉扯”。
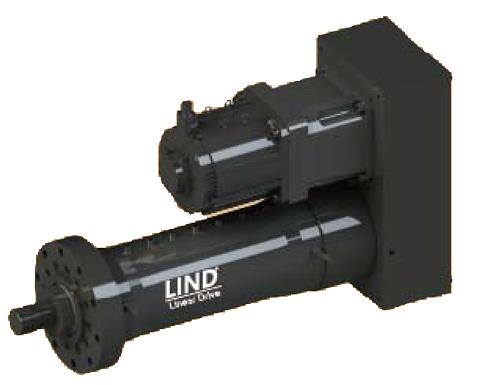
负载均衡的实现,则依赖对出力而非仅对位置的感知。 位置同步只保证各执行端位移一致,并不保证各电机承担的负载相等。在重载多节结构中,负载分布不均可能源于机械制造偏差、导向面摩擦差异,或负载重心偏离几何中心。若控制器仅以位置为反馈量,负载较轻的电机可能“虚推”,而负载较重的电机持续过载。实用的做法是引入电流或转矩反馈作为均衡依据。工业直线执行器厂商的同步方案提供了直观参考:各执行器通过总线实时通信,若某一台感知到负载加重,即通知其余单元同步降速,以维持位置一致并防止单台过载。对于电动缸,这意味着控制器不仅要比较位置偏差,还要比较各驱动器的输出电流,当某台电流显著偏高时,适当降低其速度指令或提升其余电机的出力份额,将负载“摊平”。
机械拓扑的选择,从源头决定了协同控制的难度。 若多电机通过刚性齿圈或同步带机械耦合后再驱动丝杠,同步性由机械结构保证,控制器只需处理速度与转矩分配,难度大幅降低。一项针对四节伸缩式电动缸的专利采用了星型布局的多电机传动群,四台小功率电机经减速机同步驱动一个大齿圈,两组星型传动群串联后共同驱动内转筒。这种设计的核心优势在于:电机之间的转速同步由齿圈啮合关系天然约束,控制器无需处理高速位置环的同步误差,只需保证各电机出力均衡即可。代价是结构复杂度与体积增加,但对于重载多节工况,机械同步带来的可靠性提升往往值得付出这一代价。
对于必须采用电气同步的方案,通信实时性与故障容错是底线。 多电机协同控制器的采样周期与总线延迟,直接决定了同步误差的收敛速度。重载工况下负载突变频繁,若通信延迟过大,交叉耦合的修正指令到达时偏差已经扩大。因此,控制器宜采用实时以太网或 CAN 总线的高优先级帧,并将位置环与电流环的刷新周期控制在毫秒级以内。同时,必须设计故障降级策略:当某一电机的通信中断或驱动器报警时,系统应能识别并进入安全状态,而非让其余电机继续盲目跟随一个失效的参考信号。上述商业同步方案在故障时的处理方式是整机停机,虽然保守,但对于重载场景是合理的安全底线。
综上,重载多节电动缸的多电机协同控制,不应将同步与均衡视为两个独立目标。同步是手段,均衡是目的:位置同步防止结构卡滞,负载均衡防止驱动过载。可行的技术路线是:以虚拟主轴或机械耦合保证基础同步,以电流反馈参与负载分配,以实时通信与故障降级守住安全边界。三者协同,才能在重载长行程工况下实现既“走得齐”又“推得匀”的控制效果。
